目录
  1. 数字信号处理–FIR的线性相位特性
    1. 1. 什么是线性相位?
    2. 2. 线性相位的特性
    3. 3. FIR线性相位系统的设计
      1. 3.1 当h(n)为偶对称
      2. 3.2 当h(n)为奇对称
    4. 4.具有线性相位特征的FIR系统的零点分布
数字信号处理--FIR的线性相位特性

数字信号处理–FIR的线性相位特性

1. 什么是线性相位?

经过具有线性相位的离散时间系统H(ejw)H(e^{jw})后的信号y(n)y(n)与原信号x(n)x(n)在时域上只存在平移的区别,而非失真。故线性相位对于语音合成、波形传输都是十分重要的。

这里我们只考虑H(ejw)H(e^{jw})对相位的影响,而不考虑幅值的影响:

{∣H(ejw)∣=1arg[H(ejw)]=−kw\left\{ \begin{array}{l} |H\left( e^{jw} \right) |=1\\ arg\left[ H\left( e^{jw} \right) \right] =-kw\\ \end{array} \right.


证明:在频域上线性相位 ∼\sim 时域上平移

Y(ejw)=H(ejw)X(ejw)=ej(−kw)∣X(ejw)∣ejarg[H(ejw)]=∣X(ejw∣ej(arg[X(ejw)]−kw)\begin{aligned} Y(e^{jw}) =& H(e^{jw})X(e^{jw})=e^{j(-kw)}|X(e^{jw})|e^{jarg[H(e^{jw})]} \\ = &|X(e^{jw}|e^{j(arg[X(e^{jw})]-kw)} \end{aligned}

已知频域与时域的关系为:e−jwe^{-jw} ∼\sim z−1z^{-1} ∼\sim x(n−1)x(n-1)

故有:

y(n)=x(n−k)y(n) = x(n-k)

2. 线性相位的特性

在实际数字系统中,不存在零相频响应的系统,因为其要求系统的单位抽样响应应满足:

h(n)=h(−n),n=0,1,…,N−1h(n) = h(-n) , n = 0,1,\dots,N-1

这个显然是非因果系统,即物理不可实现,当然对于非实时信号处理,则可以有这一部分。

3. FIR线性相位系统的设计

FIR为全零点系统,其单位抽样响应为有限长,所以可以实现对h(n)h(n)的对称。

  • 当h(n)h(n)偶堆成时,相位延迟

    arg[H(ejw)]=φ(w)=−N−12warg\left[ H(e^{jw})\right] = \varphi(w) = - \frac{N-1}{2}w

  • 当h(n)h(n)偶堆成时,相位延迟

    arg[H(ejw)]=φ(w)=−N−12w+π2arg\left[ H(e^{jw})\right] = \varphi(w) = - \frac{N-1}{2}w + \frac{\pi}{2}

3.1 当h(n)为偶对称

无论N为奇数还是偶数,头尾两两总可以合成一个余弦信号coscos

  • 若NN为奇数,中间的三个点分别为:N−32,N−12,N+12\frac{N-3}{2},\frac{N-1}{2},\frac{N+1}{2}

故有:

H(ejw)=∑n=0N−1h(n)e−jwn=∑n=0(N−3)/2j(n)e−jwn+h(N−12)e−jw⋅N−12+∑(N+1)/2(N−1j(n)e−jwn=e−jw⋅N−12{h(N−12)+2∑n=1(N−1)/2h(N−12−n)cos(wn)}\begin{aligned} H(e^{jw}) = & \sum_{n=0}^{N-1}h(n)e^{-jwn} \\ = & \sum_{n=0}^{(N-3)/2}j(n)e^{-jwn}+ h(\frac{N-1}{2})e^{-jw\cdot\frac{N-1}{2}} + \sum_{(N+1)/2}^{(N-1}j(n)e^{-jwn} \\ = & e^{-jw\cdot\frac{N-1}{2}}\left\{ h(\frac{N-1}{2}) + 2\sum_{n=1}^{(N-1)/2}h(\frac{N-1}{2}-n)cos(wn) \right\} \\ \end{aligned}

其中h(N−12)h(\frac{N-1}{2})以及h(N−12−n)h(\frac{N-1}{2}-n)都是常数,统一用a(n)a(n)序列表述:

H(ejw)=e−jw⋅N−12∑n=0(N−1)/2a(n)cos(wn)H(e^{jw}) = e^{-jw\cdot\frac{N-1}{2}} \sum_{n=0}^{(N-1)/2}a(n)cos(wn)

可以发现第二部分∑n=0(N−1)/2a(n)cos(wn)\sum_{n=0}^{(N-1)/2}a(n)cos(wn)是实数,不会影响相位,只会影响幅值。

H(ejw)H(e^{jw})具有线性相位:

arg[H(ejw)]=φ(w)=−N−12warg\left[ H(e^{jw})\right] = \varphi(w) = - \frac{N-1}{2}w

  • 若NN为偶数,中间的两个点分别为:N2−1,N2\frac{N}{2}-1,\frac{N}{2}

故有:

H(ejw)=∑n=0N−1h(n)e−jwn=∑n=0N/2−1j(n)e−jwn+0+∑N/2N−1j(n)e−jwn=e−jw⋅N−12∑n=0N/2−12h(N2−n)cos[(n−12)w]\begin{aligned} H(e^{jw}) = & \sum_{n=0}^{N-1}h(n)e^{-jwn} \\ = & \sum_{n=0}^{N/2-1}j(n)e^{-jwn}+ 0 + \sum_{N/2}^{N-1}j(n)e^{-jwn} \\ = & e^{-jw\cdot\frac{N-1}{2}}\sum_{n=0}^{N/2-1}2h(\frac{N}{2}-n)cos[ (n-\frac{1}{2})w ]\\ \end{aligned}

其中h(N2−n)h(\frac{N}{2}-n)是一个常数,这里用b(n)b(n)序列进行表述:

H(ejw)=e−jw⋅N−12∑n=0N/2b(n)cos[(n−12)w]H(e^{jw}) = e^{-jw\cdot\frac{N-1}{2}} \sum_{n=0}^{N/2}b(n)cos[(n-\frac{1}{2})w]

同理,上述离散序列系统不会影响相位,只会影响幅值。

H(ejw)H(e^{jw})具有线性相位:

arg[H(ejw)]=φ(w)=−N−12warg\left[ H(e^{jw})\right] = \varphi(w) = - \frac{N-1}{2}w

3.2 当h(n)为奇对称

无论NN为奇数还是偶数,头尾两两总可以合成一个余弦信号sinsin

  • 若NN为奇数,中间的三个点分别为:N−32,N−12,N+12\frac{N-3}{2},\frac{N-1}{2},\frac{N+1}{2}

故有:

H(ejw)=∑n=0N−1h(n)e−jwn=∑n=0(N−3)/2j(n)e−jwn+h(N−12)e−jw⋅N−12+∑(N+1)/2N−1j(n)e−jwn\begin{aligned} H(e^{jw}) = & \sum_{n=0}^{N-1}h(n)e^{-jwn} \\ = & \sum_{n=0}^{(N-3)/2}j(n)e^{-jwn}+ h(\frac{N-1}{2})e^{-jw\cdot\frac{N-1}{2}} + \sum_{(N+1)/2}^{N-1}j(n)e^{-jwn} \\ \end{aligned}

其中,h(n)h(n)是奇对称,即h(N−12)=0h(\frac{N-1}{2})=0,进一步简化为:

H(ejw)=ej(π2−N−12w)∑n=1(N−1)/2c(n)sin(nw)H(e^{jw}) = e^{j(\frac{\pi}{2}-\frac{N-1}{2}w)}\sum_{n=1}^{(N-1)/2}c(n)sin(nw)

H(ejw)H(e^{jw})具有线性相位:

arg[H(ejw)]=φ(w)=−N−12w+π2arg\left[ H(e^{jw})\right] = \varphi(w) = - \frac{N-1}{2}w + \frac{\pi}{2}

  • 若NN为偶数,中间的两个点分别为:N2−1,N2\frac{N}{2}-1,\frac{N}{2}

故有:

H(ejw)=∑n=0N−1h(n)e−jwn=∑n=0N/2−1j(n)e−jwn+0+∑N/2N−1j(n)e−jwn\begin{aligned} H(e^{jw}) = & \sum_{n=0}^{N-1}h(n)e^{-jwn} \\ = & \sum_{n=0}^{N/2-1}j(n)e^{-jwn}+ 0 + \sum_{N/2}^{N-1}j(n)e^{-jwn} \\ \end{aligned}

其中,h(n)h(n)是奇对称,即h(N−12)=0h(\frac{N-1}{2})=0,进一步简化为:

H(ejw)=ej(π2−N−12w)∑n=1N/2d(n)sin[(n−12)w]H(e^{jw}) = e^{j(\frac{\pi}{2}-\frac{N-1}{2}w)}\sum_{n=1}^{N/2}d(n)sin[(n-\frac{1}{2})w]

具有线性相位:

arg[H(ejw)]=φ(w)=−N−12w+π2arg\left[ H(e^{jw})\right] = \varphi(w) = - \frac{N-1}{2}w + \frac{\pi}{2}

根据h(n)h(n)的不同的类型,可以分类四种I,II,III,IV滤波器。

4.具有线性相位特征的FIR系统的零点分布

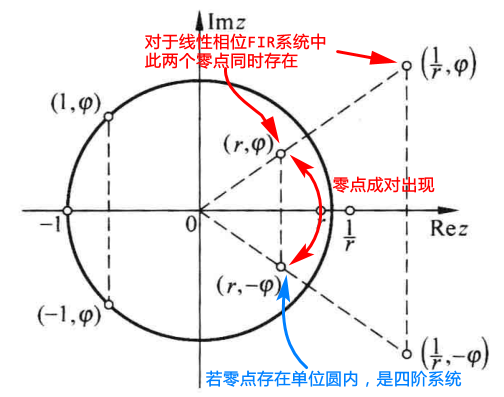
具有线性相位特征的FIR系统 →\rightarrow h(n)h(n)必须奇(偶)对称 →\rightarrow H(z)=±z−(N−1)H(z−1)H(z) = \pm z^{-(N-1)}H(z^{-1})

综上可知:H(z−1)H(z^{-1})的零点也是H(z)H(z)的零点。

故【线性相位】FIR系统中零点满足:镜像对称

繁